机械仿生与机器人技术正成为连接生命科学与工程科学的重要桥梁,其核心在于从生物的形态、结构、运动与控制机制中汲取灵感,并将其转化为可工程实现的机器人系统。张伏等学者所著的《机械仿生及机器人技术》一书,系统梳理了这一交叉领域的基础理论、关键技术及典型应用。从计算机软硬件技术的视角来看,机械仿生机器人不仅是机械结构与电子硬件的集成,更是算法、控制软件和计算平台的深度融合。
一、机械仿生与机器人技术概述
机械仿生学通过研究生物体的运动方式、感知机制和适应能力,为机器人设计提供全新思路。例如,仿生机器鱼借鉴鱼类的摆动推进,实现高效水下运动;仿生机器人借鉴昆虫的六足步态,增强复杂地形的通过性。这类机器人通常由机械本体、传感器、驱动器和控制器组成,其中控制器需要依赖计算机软件实现运动规划、步态生成和实时反馈。
二、关键技术之硬件基础
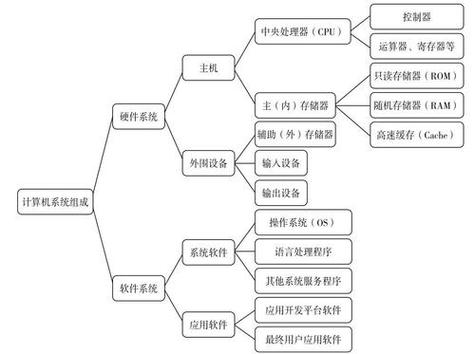
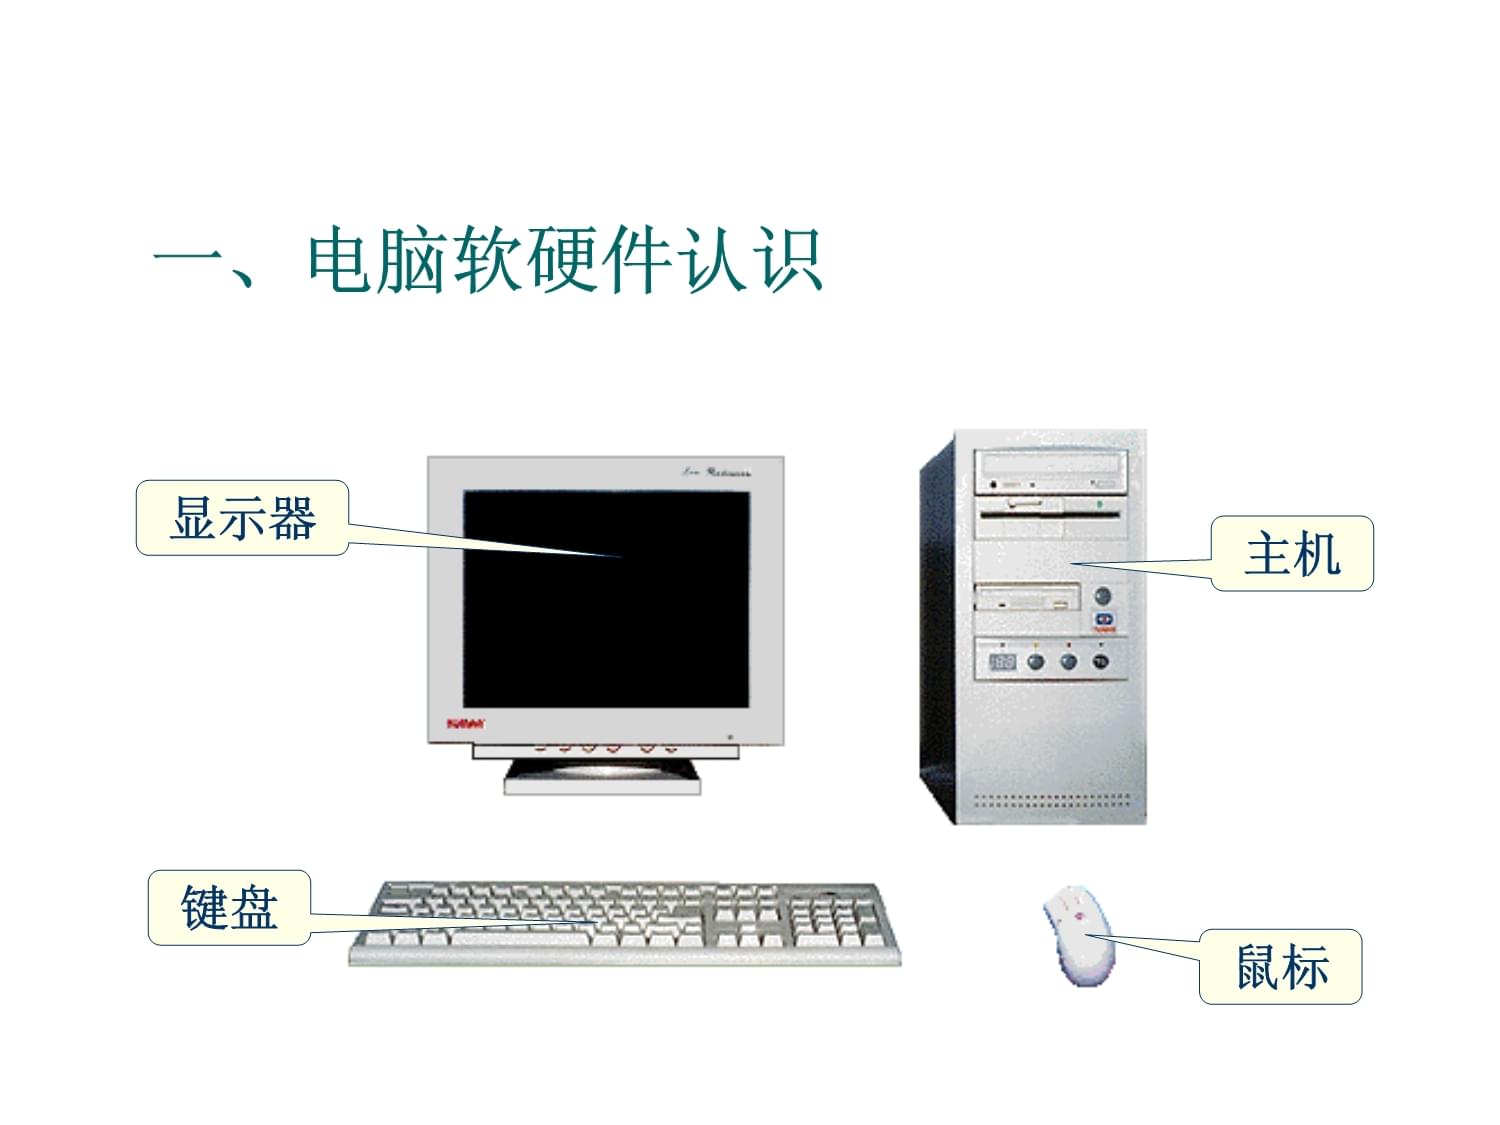
在硬件层面,机械仿生机器人涉及仿生机构设计、微处理器与嵌入式系统、传感器融合以及电机驱动等。仿生机构往往需要轻量化、高刚度和多自由度,这要求使用先进的材料与加工技术。嵌入式硬件如ARM、DSP或FPGA,作为机器人的“大脑”和“小脑”,负责采集传感器数据、执行控制算法并输出驱动信号。仿生机器人还需集成视觉、力觉、惯性等多模态传感器,其硬件接口和通信协议是软硬件协同的基础。
三、关键技术之软件与算法
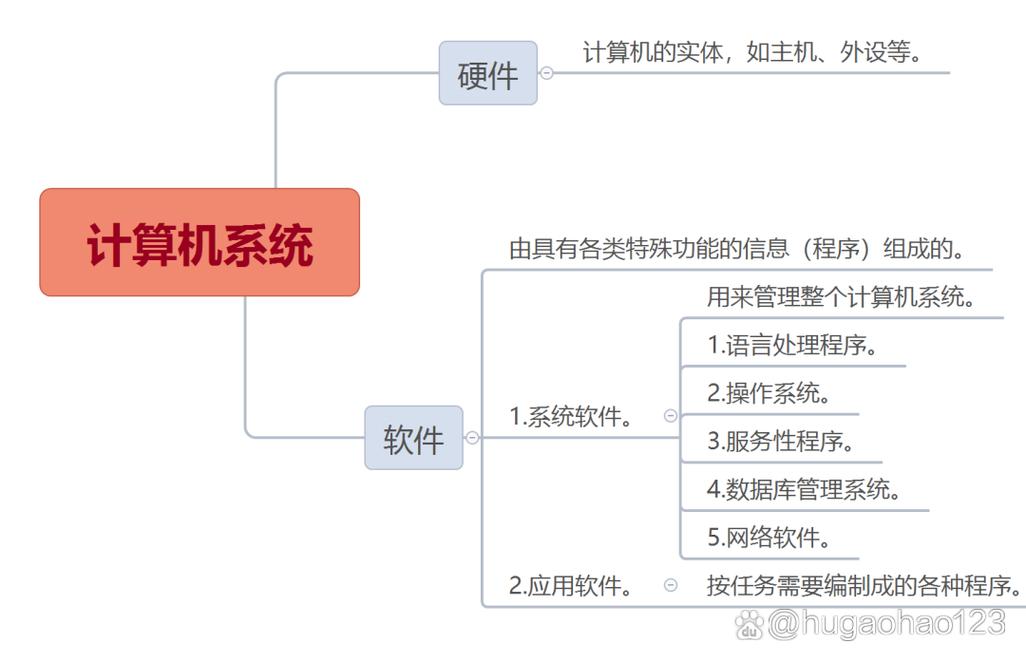
计算机软件在机械仿生机器人中扮演着中枢角色。控制软件通常包括底层驱动、实时操作系统、运动控制算法和上层决策模块。常见算法涵盖仿生步态生成、神经网络控制、模糊逻辑、模型预测控制等。以仿生机器人为例,通过软件模拟中枢模式发生器(CPG),可以产生类似生物节律的行走或游泳模式。计算机软件还承担仿真与验证任务,如基于ROS(机器人操作系统)和Gazebo的仿真环境,可以在物理样机之前对硬件设计和控制策略进行快速迭代。
四、软硬件协同设计案例
张伏等著作中可能涉及若干软硬件协同案例。以仿生四足机器人为例,硬件上采用高扭矩电机和力传感器;软件上则运行平衡控制算法,利用IMU数据实时调整关节力矩,从而实现稳定行走。再如仿生机械臂,通过视觉伺服软件与多指灵巧手硬件结合,完成抓取和操作任务。这些案例表明,机械仿生机器人的性能不仅取决于机械本体,更取决于软硬件的匹配程度和计算效率。
五、应用前景与挑战
机械仿生及机器人技术在灾难救援、医疗康复、工业巡检、海洋探测以及国防等领域具有广阔前景。也面临诸多挑战:仿生机构的能量效率、复杂环境下的感知与决策、软硬件的实时性与可靠性等。随着边缘计算、人工智能芯片和5G通信的发展,仿生机器人将更加自主、智能和互联。计算机软硬件技术的进步,将通过更强大的计算平台、更高效的算法和更开放的软件框架,持续推动机械仿生机器人从实验室走向实际应用。
综上,张伏等所著《机械仿生及机器人技术》为读者提供了一个从生物学到工程学的完整视角。对于计算机软硬件技术人员而言,理解机械仿生机器人的硬件约束与软件需求,将有助于开发更优的嵌入式系统和控制算法,推动这一交叉领域不断创新。